
高速高精度な制御を実現*5
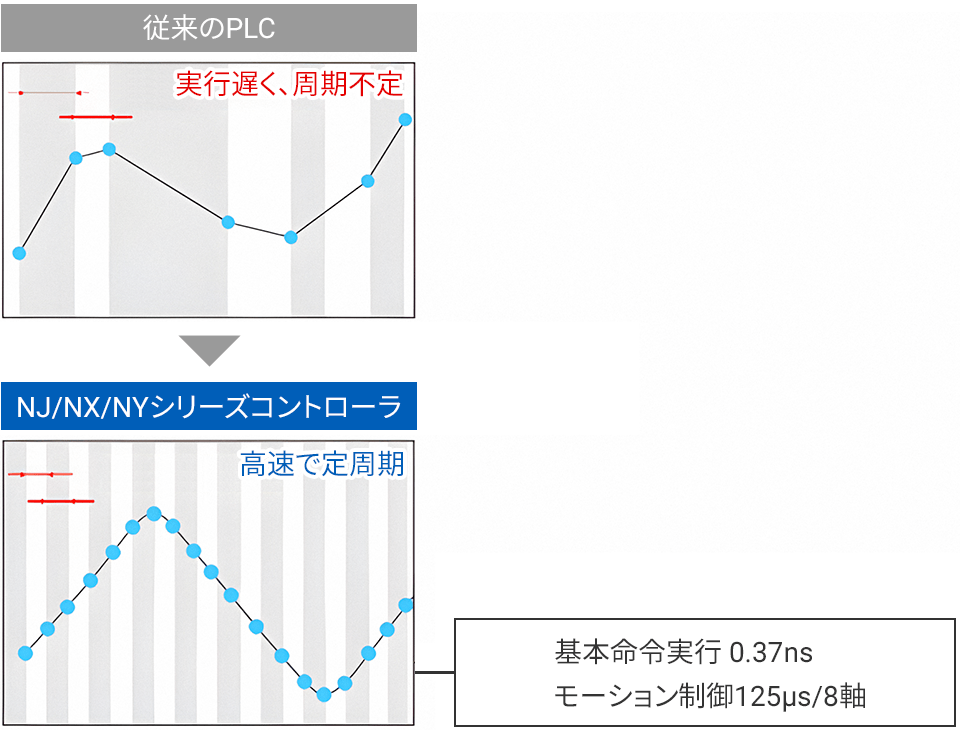
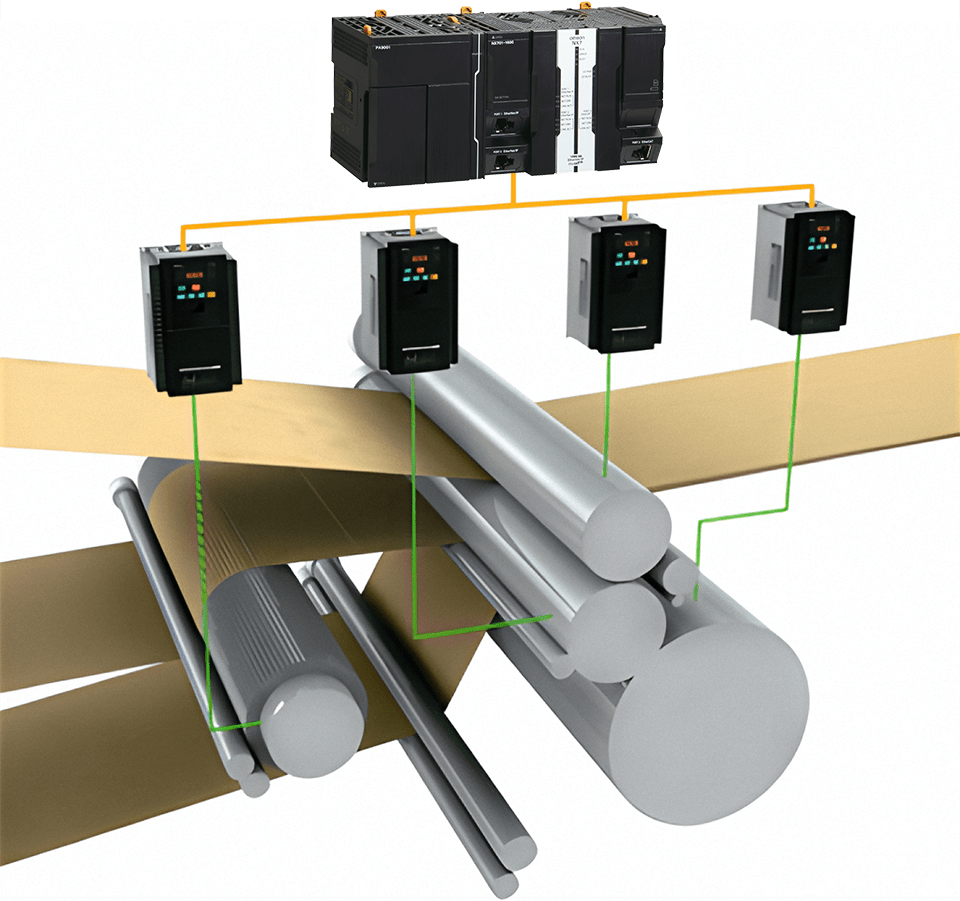
インテル® Core™ プロセッサーを搭載し、命令実行性能を大幅に高速化(基本命令実行0.37ns、倍精度実数型算術命令3.2ns)。サーボモータやステッピングモータへの指令値更新も最速125μsの定周期で実行可能で、滑らかなカム動作や、軸間の高精度な補間制御や位相調整が実現できます。
*5. NX701-1□00の性能
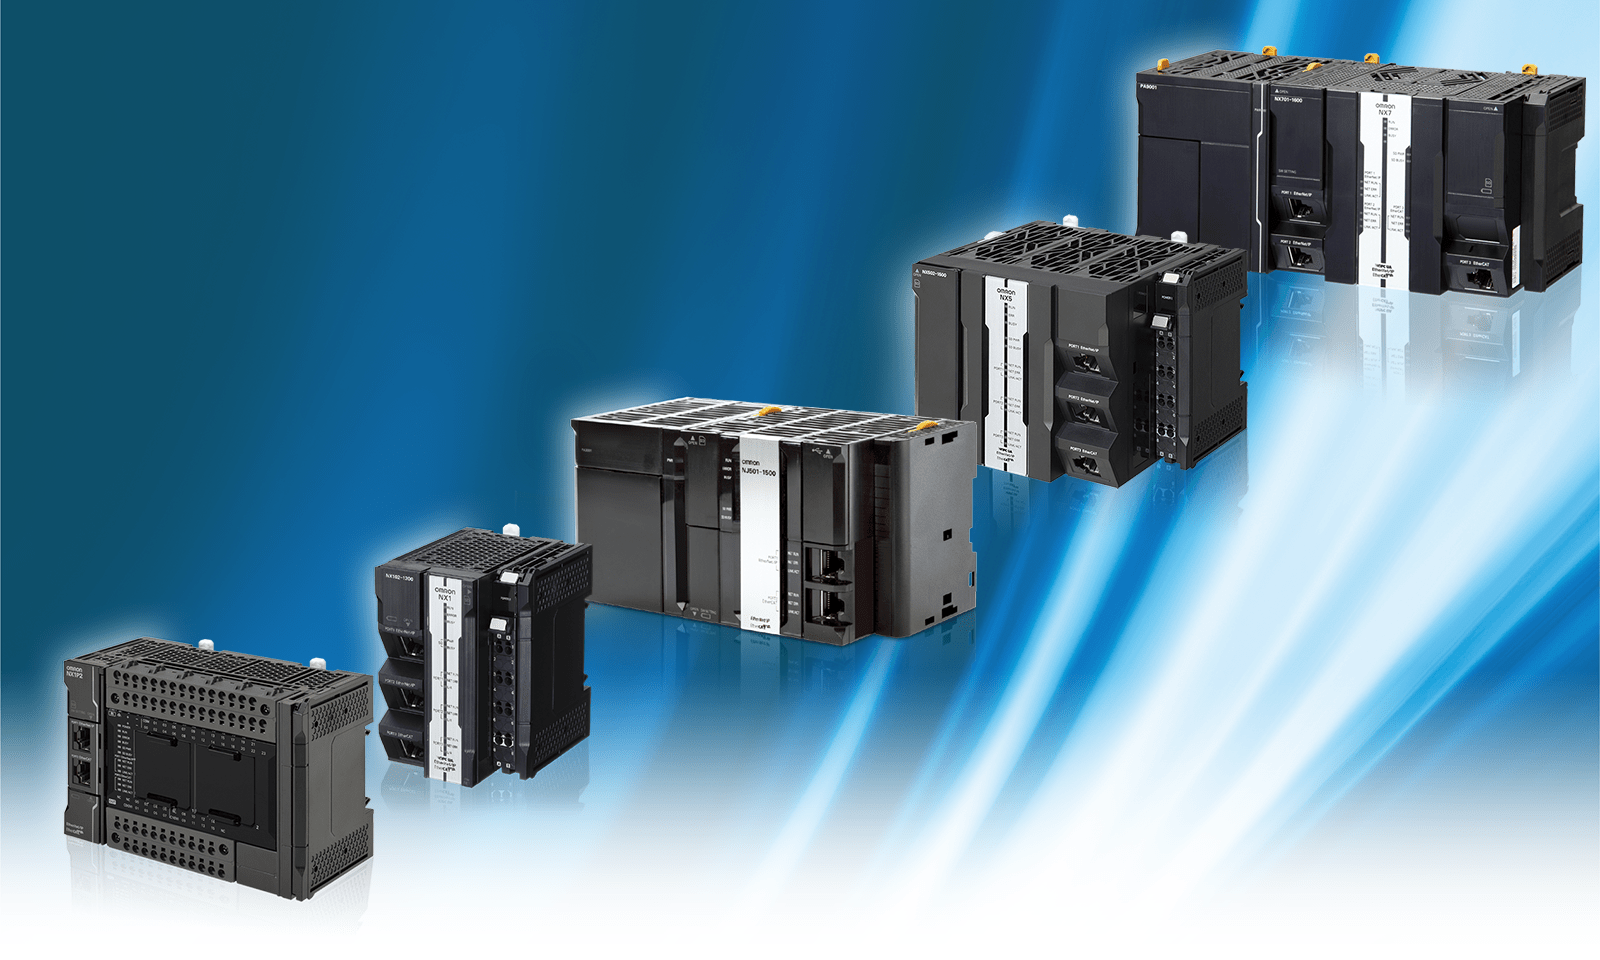
NJ/NX/NYシリーズコントローラは、Sysmacオートメーションプラットフォームの核となる統合型コントローラです。シーケンス制御とモーション制御を高速高精度に実行できるパフォーマンスを持ち、オープンプログラム・オープンネットワークで容易にシステム構築ができます。
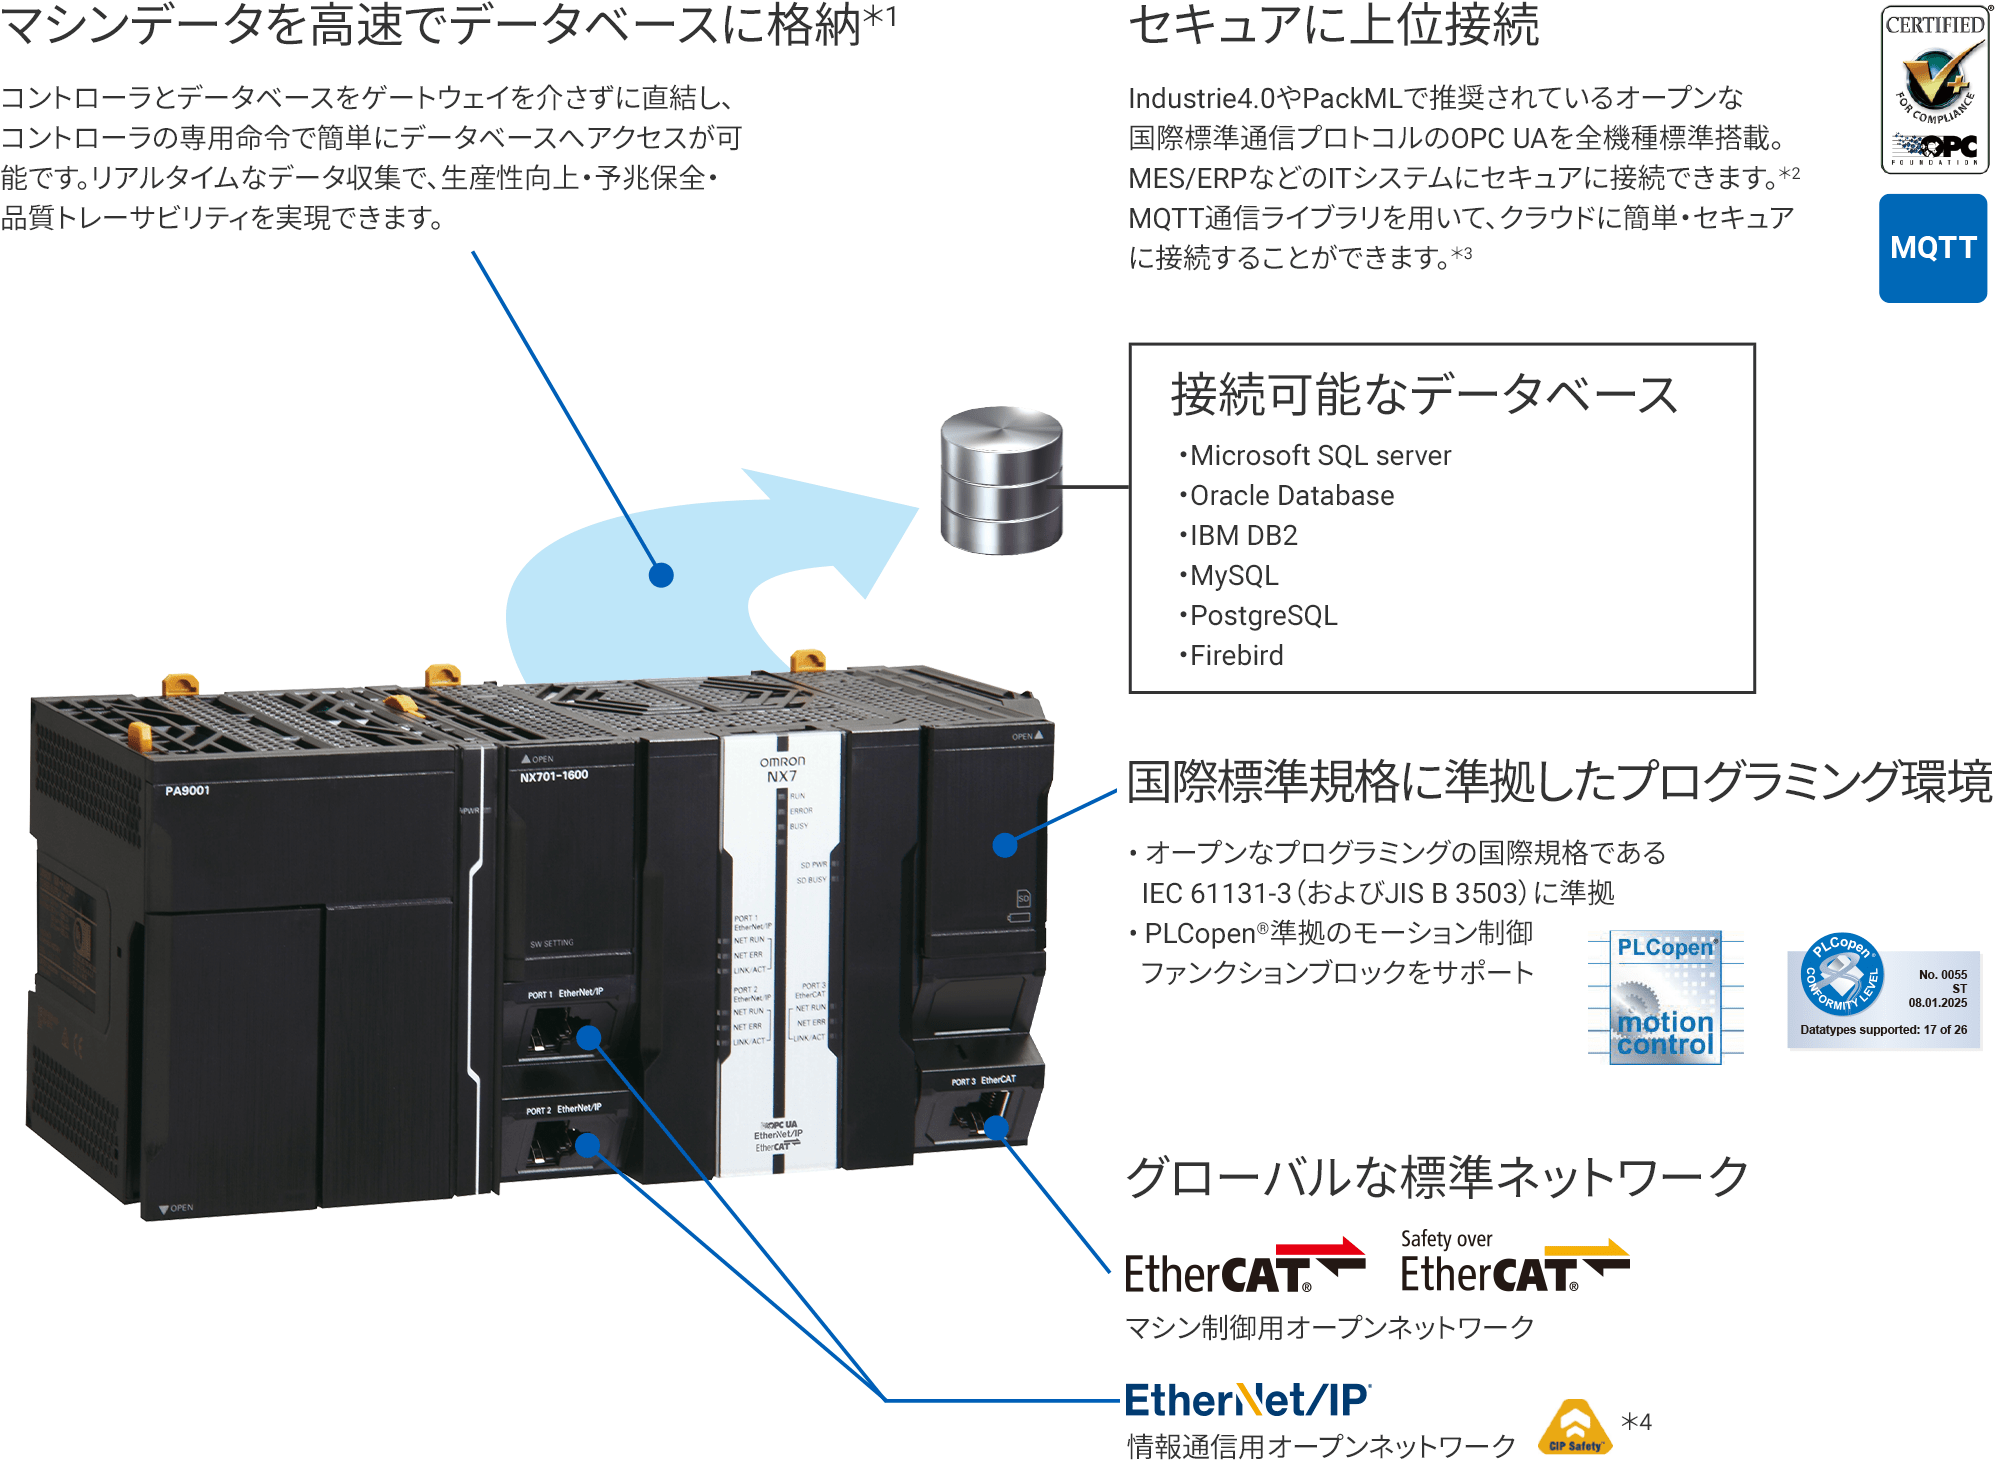
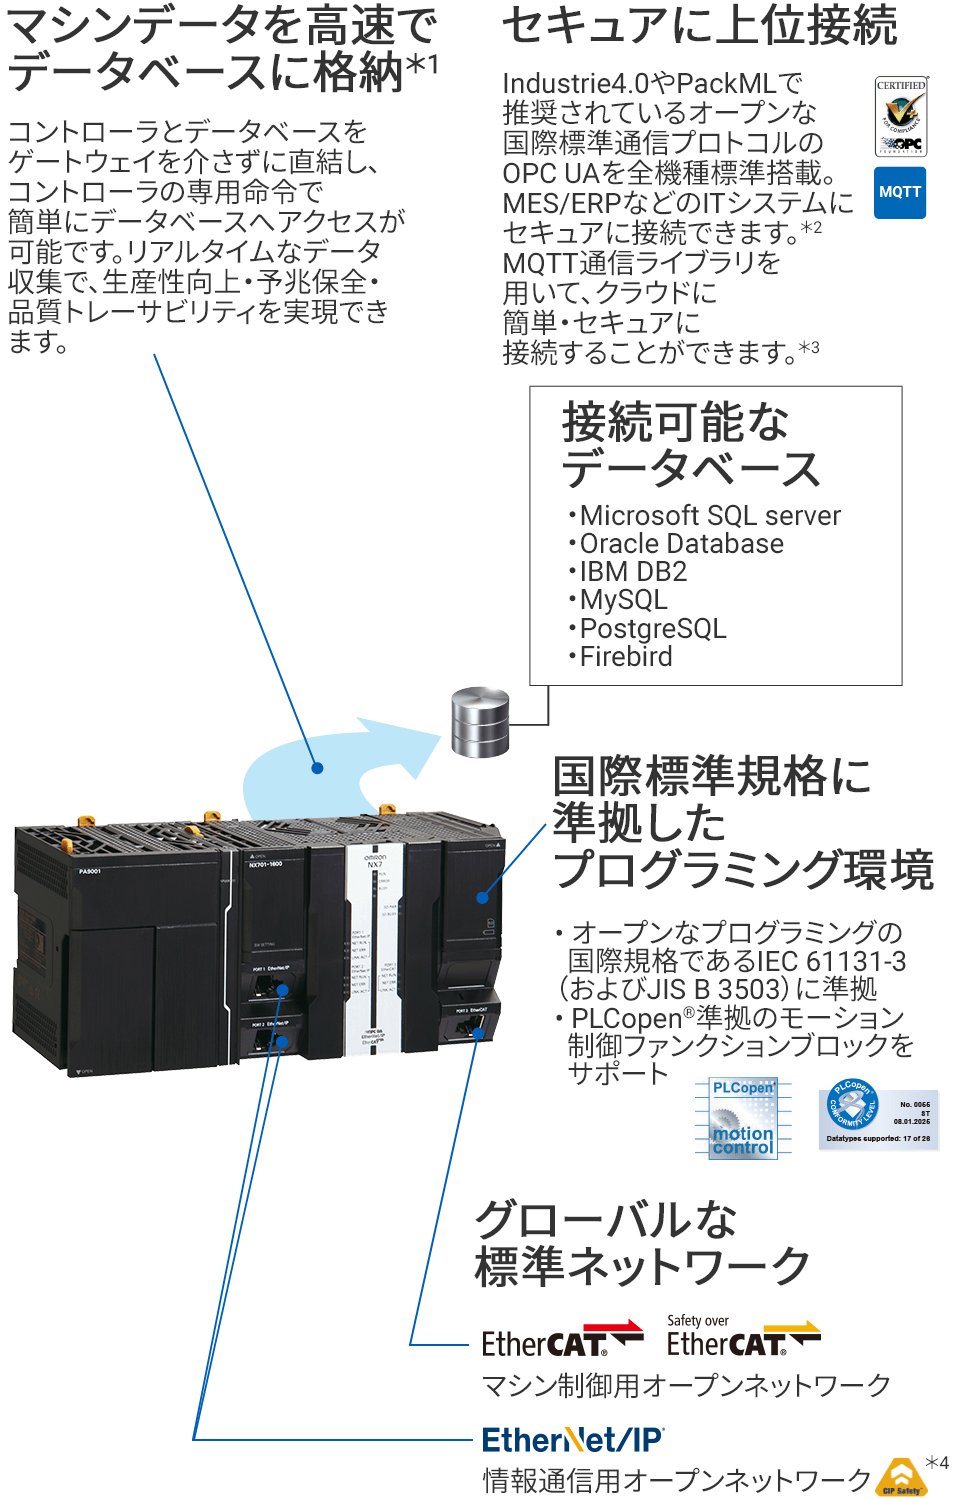
*1. データベース接続CPUユニット:NX502-1□00/NX102-□□20/NJ□01-□□20
*2. NX701-1□□□、NX502-1□00、NX102-□□□□、NJ501-1□00の性能
*3. NX502-1□00、NX102-□□□□、NX1P2-□□□□の仕様
*4. NX502-□□□□またはNX102-□□□□と、NX-SL5□00を組合わせた仕様
インテル® Core™ プロセッサーを搭載し、命令実行性能を大幅に高速化(基本命令実行0.37ns、倍精度実数型算術命令3.2ns)。サーボモータやステッピングモータへの指令値更新も最速125μsの定周期で実行可能で、滑らかなカム動作や、軸間の高精度な補間制御や位相調整が実現できます。
*5. NX701-1□00の性能
シーケンス制御とモーション制御を1台のコントローラに統合し、センサやアナログ入出力とサーボモータやステッピングモータの動作を同一タスク上で処理できます。これにより、センサからの位置や変位、テンション情報をモーション制御に高速・簡単にフィードバックすることが可能です。
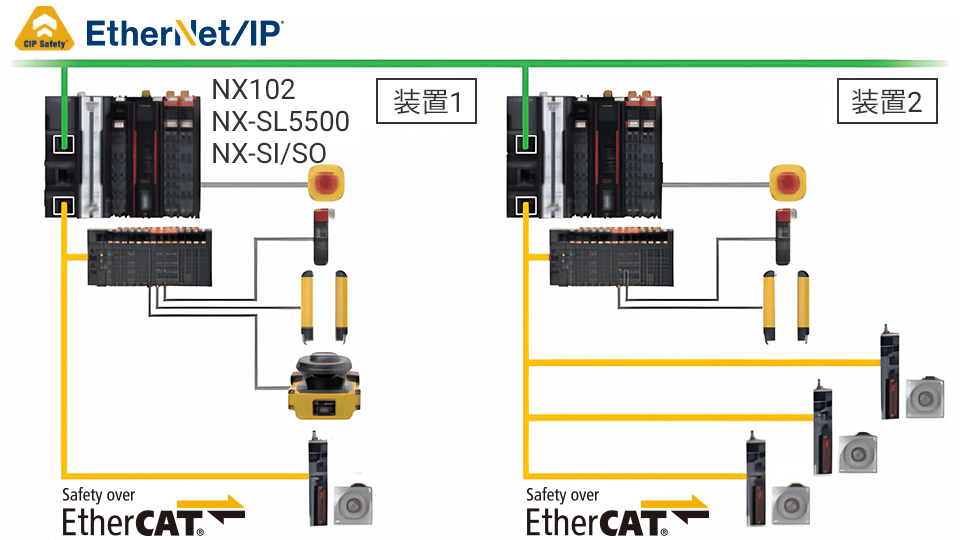
高速タクトが必要なラインでも装置制御と安全制御を同時に実現できます。また、EtherNet/IPとEtherCATの異なる2つのオープンネットワークでラインと装置の安全制御を可能にします。
*6. NX502-□□□□またはNX102-□□□□とNX-SL5□00を組み合わせた仕様
| 形式 | NX1P | NX102 |
|---|---|---|
| 特長 | モーション制御と入出力を内蔵 | 8軸以下の小規模制御・コンパクトボディ |
| 外観 |  |
 |
| 命令実行時間 (LD命令) |
3.3ns | 3.3ns |
| プログラム容量 | 1.5MB | 5MB |
| 変数容量(非保持) | 2MB | 32MB |
| 入出力点数 | 40点 | - |
| EtherCAT接続 スレーブ数 |
16 | 64 |
| モーション軸数 | 0、2、4 | 0、2、4、8 |
| 機能 | - | データベース接続 (NX102-□□20) |
| 形式 | NX502 | NX701 |
|---|---|---|
| 特長 | 最大256軸の大規模システム向け | 最大256軸の大規模システム向け |
| 外観 | 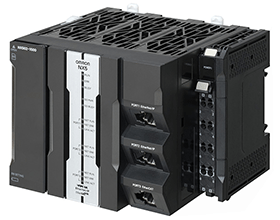 |
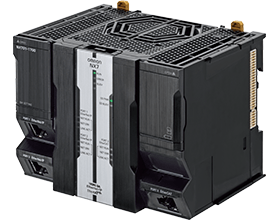 |
| 命令実行時間 (LD命令) |
0.53ns | 0.37ns |
| プログラム容量 | 80MB | 80MB |
| 変数容量(非保持) | 256MB | 256MB |
| 入出力点数 | - | - |
| EtherCAT接続 スレーブ数 |
256 | 512 |
| モーション軸数 | 16、32、64、128、256 | 128、256 |
| 機能 | データベース接続 | データベース接続(NX701-1□20) |
| 形式 | NJ101 | NJ301 | NJ501-1□00 |
|---|---|---|---|
| 特長 | 少軸、軸なし機械向け | 8軸以下の小規模制御向け | 最大64軸の大規模システム向け |
| 外観 | 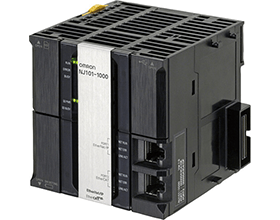 |
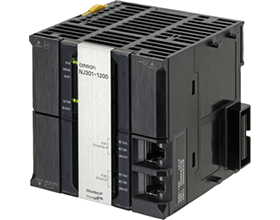 |
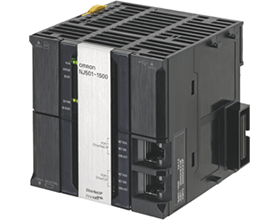 |
| 命令実行時間(LD命令) | 3.0ns | 1.6ns | 1.1ns |
| プログラム容量 | 3MB | 5MB | 20MB |
| 変数容量(非保持) | 2MB | 2MB | 4MB |
| 入出力点数 | 2,560点 | 2,560点 | 2,560点 |
| EtherCAT接続スレーブ数 | 64 | 192 | 192 |
| モーション軸数 | 0、2 | 4、8 | 16、32、64 |
| 機能 | データベース接続(NJ101-□□20) | - | - |
| 形式 | NJ501 -R□□□ |
NJ501 -4□□□ |
NJ501 -1□20 |
NJ501 -5300 |
|---|---|---|---|---|
| 特長 | 最大64軸の大規模システム向け | |||
| 外観 | |
|||
| 命令実行時間(LD命令) | 1.1ns | |||
| プログラム容量 | 20MB | |||
| 変数容量(非保持) | 4MB | |||
| 入出力点数 | 2,560点 | |||
| EtherCAT接続スレーブ数 | 192 | |||
| モーション軸数 | 16、32、64 | 16 | ||
| 機能 | オムロン製 ロボット制御 |
自社製 カスタムロボット制御 |
データベース接続 | 数値制御(NC) |
| 形式 | NY51□-1 | NY53□-1 |
|---|---|---|
| 特長 | Sysmacによる制御とICTの融合 | |
| 外観 | 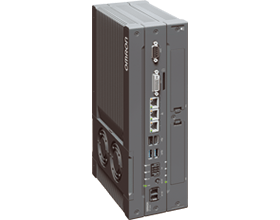 |
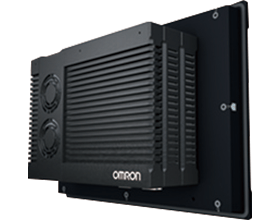 |
| 命令実行時間(LD命令) | 0.33ns | |
| プログラム容量 | 40MB | |
| 変数容量(非保持) | 64MB | |
| 入出力点数 | - | |
| EtherCAT接続スレーブ数 | 192 | |
| モーション軸数 | 16、32、64 | |
| 機能 | - | - |